


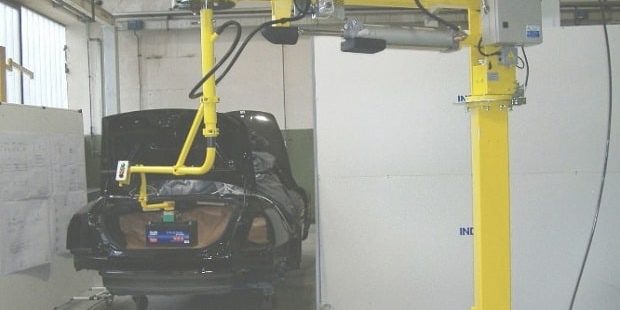
Scaglia Indeva fabrica manipuladores neumáticos desde 1975 y cuenta en la actualidad con una gran experiencia en soluciones para la manipulación manual de cargas. La extensa gama de manipuladores comprende manipuladores neumáticos y manipuladores eléctricos (dispositivos inteligentes para la manipulación de materiales).
Los manipuladores neumáticos funcionan a través de la fuerza neumática (aire comprimido) y los movimientos de la herramienta de agarre son controlados a través de válvulas neumáticas.
CÓMO COMPENSAN LOS MANIPULADORES NEUMÁTICOS EL PESO DE LA CARGA ELEVADA
La posición del manómetro y de la válvula de ajuste varía en función de la estructura de la herramienta de agarre de la carga. El ajuste manual se utiliza cuando se manipulan cargas con el mismo peso durante periodos prolongados. Durante el primer ciclo de manipulación, la presión de equilibrado se ajusta manualmente con la válvula de regulación. Deberá regularse otra vez solo cuando se manipulen cargas con pesos diferentes. La presión de equilibrio interviene indirectamente en el cilindro de sistema, equilibrando la carga elevada. Cuando la carga se levanta o baja manualmente, una válvula neumática especial mantiene fija la presión en el cilindro, para que la carga esté en condiciones de perfecto “equilibrio”. La carga se suelta solo cuando ha sido depositada; si no, se baja en modo “frenado” hasta que ha bajado completamente. Regulación de la presión de equilibrio: Si el peso de la carga cambia o cuando una carga se levanta por primera vez, la presión de control en la válvula de ajuste debe estar a cero. Esto puede comprobarse a través de un manómetro especial, y el procedimiento de ajuste es el siguiente: ajuste la presión de equilibrado en cero regulando la válvula de ajuste y controle la presión en el manómetro; enganche la carga en la herramienta; presione el pulsador de “elevación” (podría ser el pulsador de conexión o de enganche); aumente la presión de equilibrio girando la válvula de ajuste hasta equilibrar la válvula.
Seguridad: En caso de fallo en el suministro de aire, el sistema deja que la herramienta de agarre se mueva lentamente hasta que alcanza el tope mecánico o el suelo (siempre en condición de «carga» o «descarga»). El movimiento del brazo alrededor del eje es frenado (los ejes de la herramienta de elevación son opcionales). Sistema de limitación para la velocidad de subida / bajada.
Característica de los manipuladores neumáticos en función de las opciones de equilibrado de la carga: Programación de 1 carga, programación de 3 cargas como máximo, cabrestante (mando de subida y bajada).
Características técnicas principales de los manipuladores neumáticos montados en columna:
- Velocidad de elevación: 30 m/mín máx
- Niveles de ruido: <70 dB (A)
- Frenos: en el eje de la columna principal + en el eje de junta intermedio
Los manipuladores neumáticos INDEVA® pueden montarse en diferentes soportes:
- Manipuladores neumáticos montados en columna
- Manipuladores neumáticos montados en un techo
- Manipuladores neumáticos montados en un puente en voladizo
Los manipuladores neumáticos con brazo de paralelograma son la solución ideal para manipular cargas descentradas que no pueden ser alcanzadas por la herramienta de agarre desde arriba y cuando el baricentro de carga no puede alinearse con el eje vertical de la herramienta.
Los manipuladores neumáticos también pueden utilizarse con un brazo o cable articulado, pero para algunas aplicaciones es mejor utilizar manipuladores electrónicos que tienen un mayor alcance y son más sensitivos y ergonómicos.


